CATALOG FILE
手持云台三轴防抖技术解析:从算法原理到实际拍摄稳定性提升
很多用户以为手持云台的防抖效果取决于电机数量,实际上三轴稳定系统的核心难点在于姿态解算与补偿时机的匹配。手机稳定器要在毫秒级时间内完成"感知—计算—驱动"的闭环,任何一个环节的延迟都会直接反映为画面抖动。下面从技术实现角度拆解这套系统。
三轴防抖的工作原理
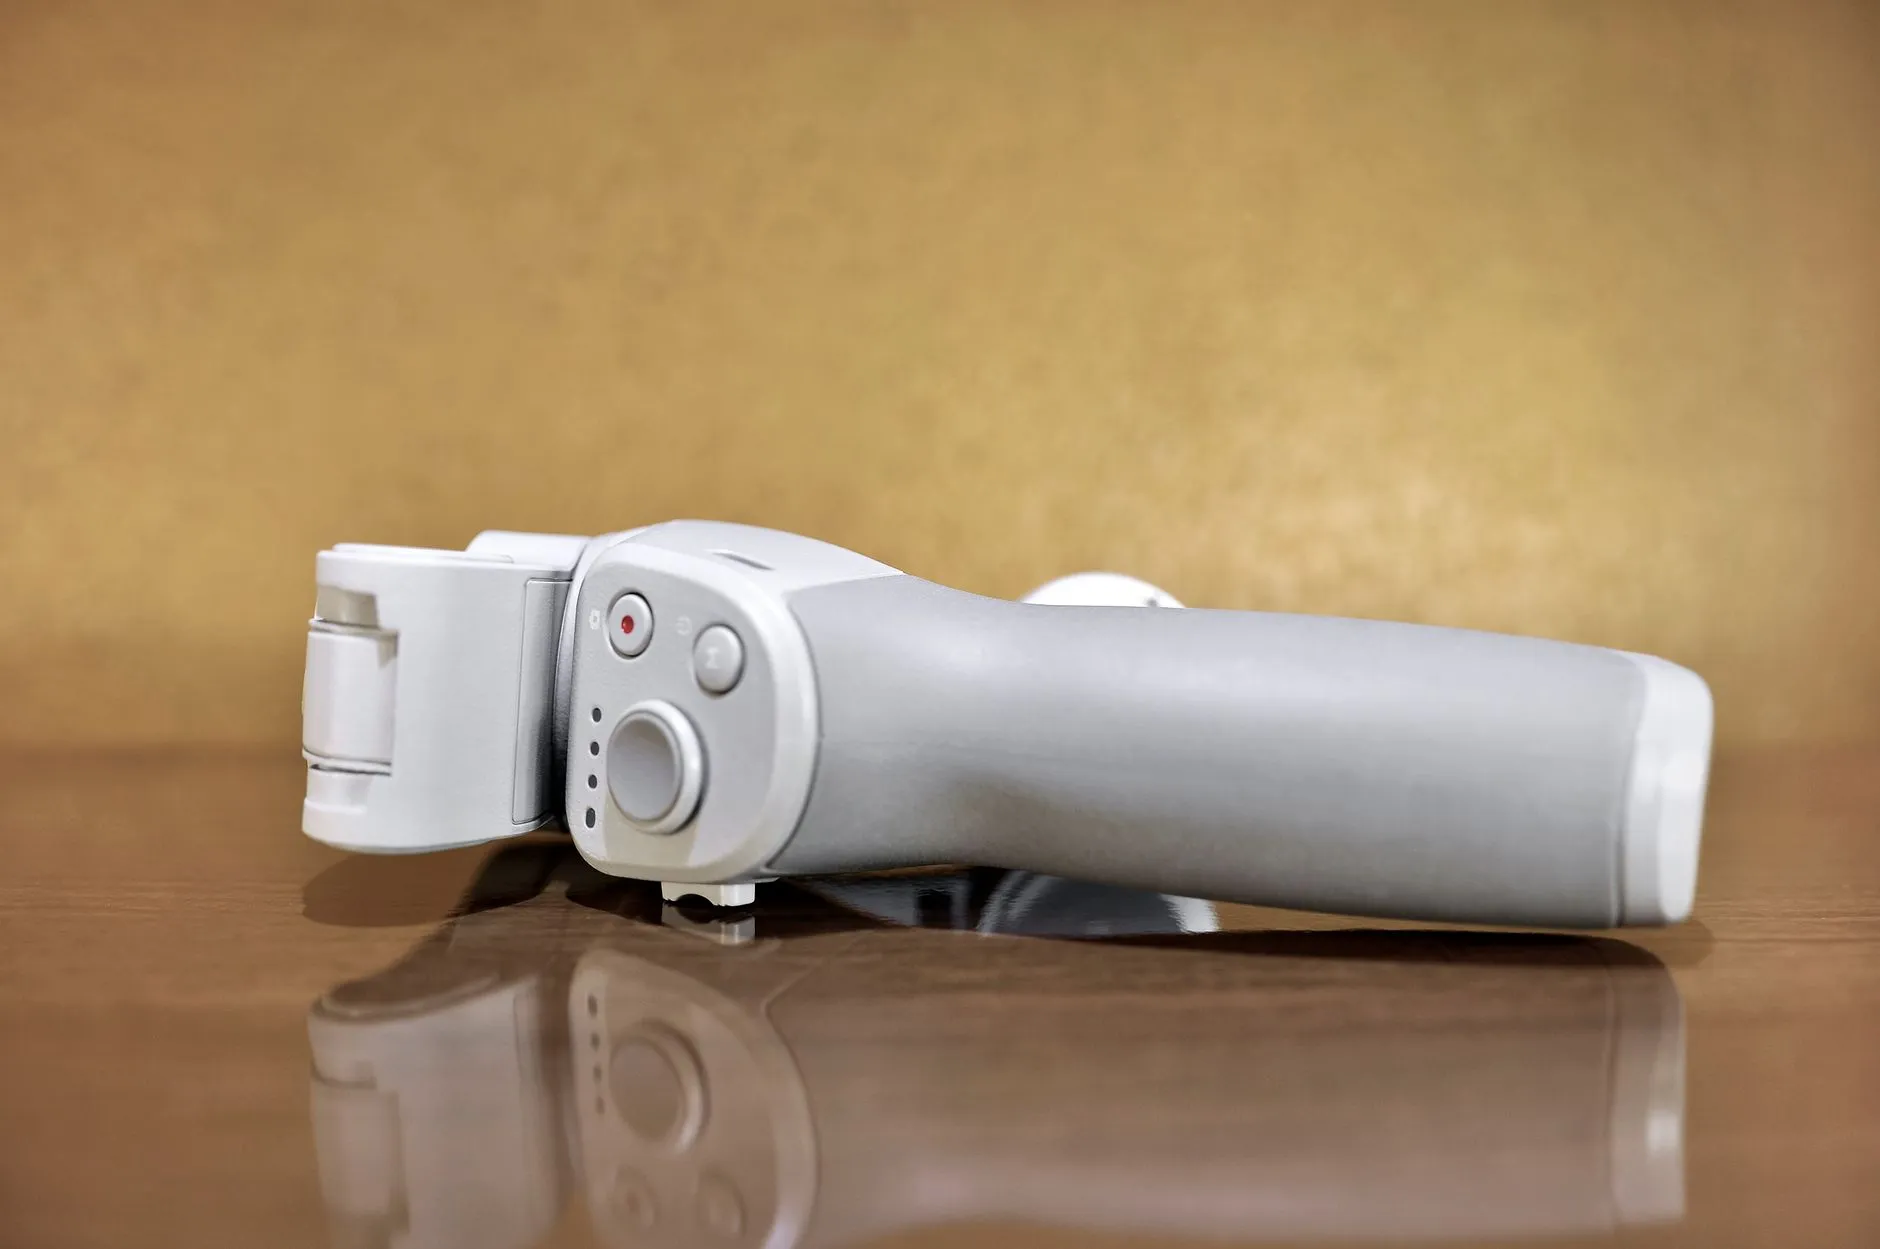
手持云台通过航向轴、俯仰轴、横滚轴三个无刷电机,分别抵消人行走时的左右摆动、上下起伏和前后倾斜。IMU惯性测量单元以每秒数千次的频率采集角速度与加速度数据,经卡尔曼滤波融合后得出姿态角,再由控制算法输出PWM信号驱动电机反向补偿。
关键在于补偿相位。人步行的抖动频率集中在1~3Hz,若滤波参数设置过软,电机响应滞后,画面会出现"果冻效应";设置过硬则容易产生高频振荡。成熟的手机稳定器厂商通常会在出厂前针对不同重量手机做多组PID参数标定。
算法层面的两个技术分水岭
当前行业的技术差异主要体现在两处:
- 正交解耦精度:三轴之间存在机械耦合,航向轴转动会引入俯仰轴误差,需要算法实时补偿,否则大角度跟随拍摄时画面会轻微歪斜。
- 跟随策略:全锁定、半跟随、全跟随模式的切换逻辑直接影响运镜流畅度,部分产品已引入基于拍摄场景的自动识别。
实际拍摄中,配合三脚架固定机位或使用自拍杆延长取景距离时,云台的负载特性会变化,算法需具备一定的自适应能力。补光灯等附件的加装也会改变重心,这也是配件生态设计需要考虑的细节。
案例:低照度环境下的稳定性表现
以夜间街拍为例,快门速度降低后,人体微抖被放大,此时云台电机的扭矩余量和算法滤波带宽成为决定性因素。实测中,采用高分辨率编码器的机型在1/15s快门下仍能保持可用画面,而低精度方案则出现明显拖影。这解释了为何同类产品参数相近,实际成片稳定性却差异显著。
厦门今抖联创科技有限公司在产品研发中持续关注电机控制与姿态算法的协同优化,围绕手机稳定器、手持云台及配套的自拍杆、三脚架、补光灯等产品线打磨整体拍摄体验。理解技术边界,才能在实际创作中选对工具、用对方法。